Homepage
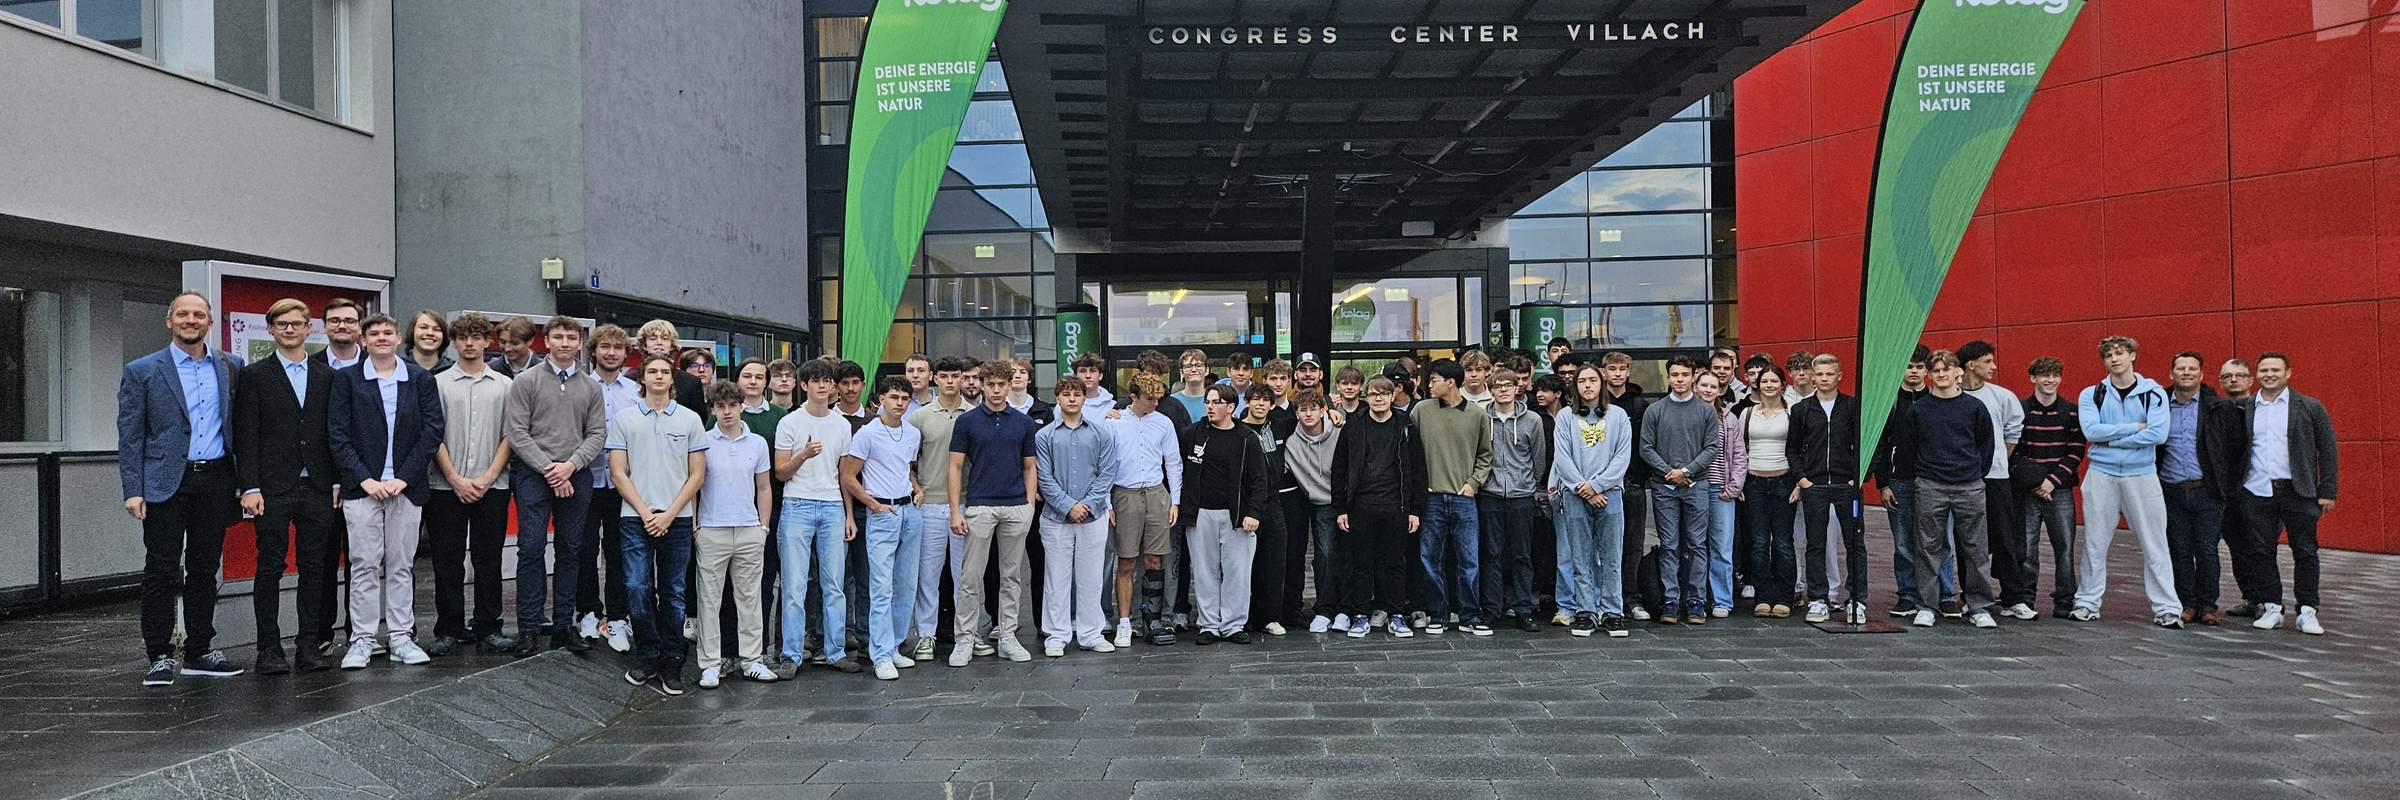
Die Klassen 3AHET, 3BHET, 3AFET und 4BHEL nahmen heute an der Konferenz Erneuerbare Energie 2026 im Congress Center Villach teil.
mehr

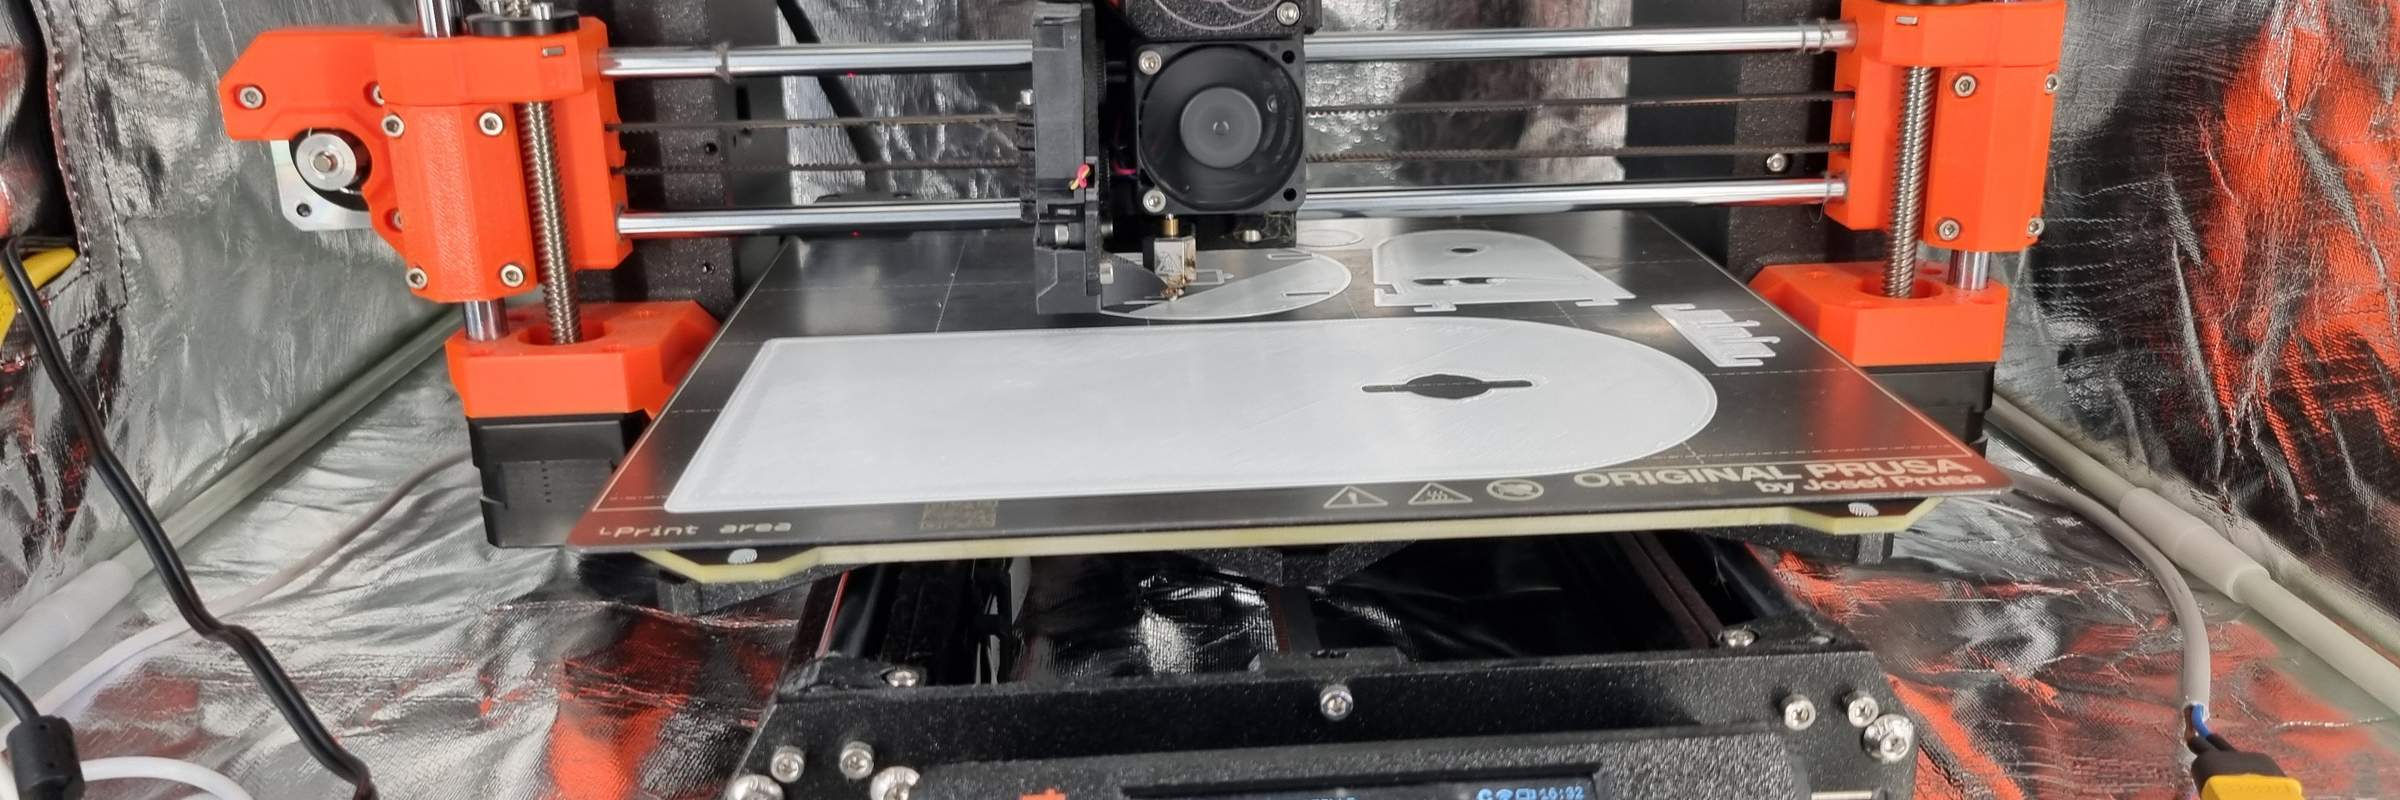
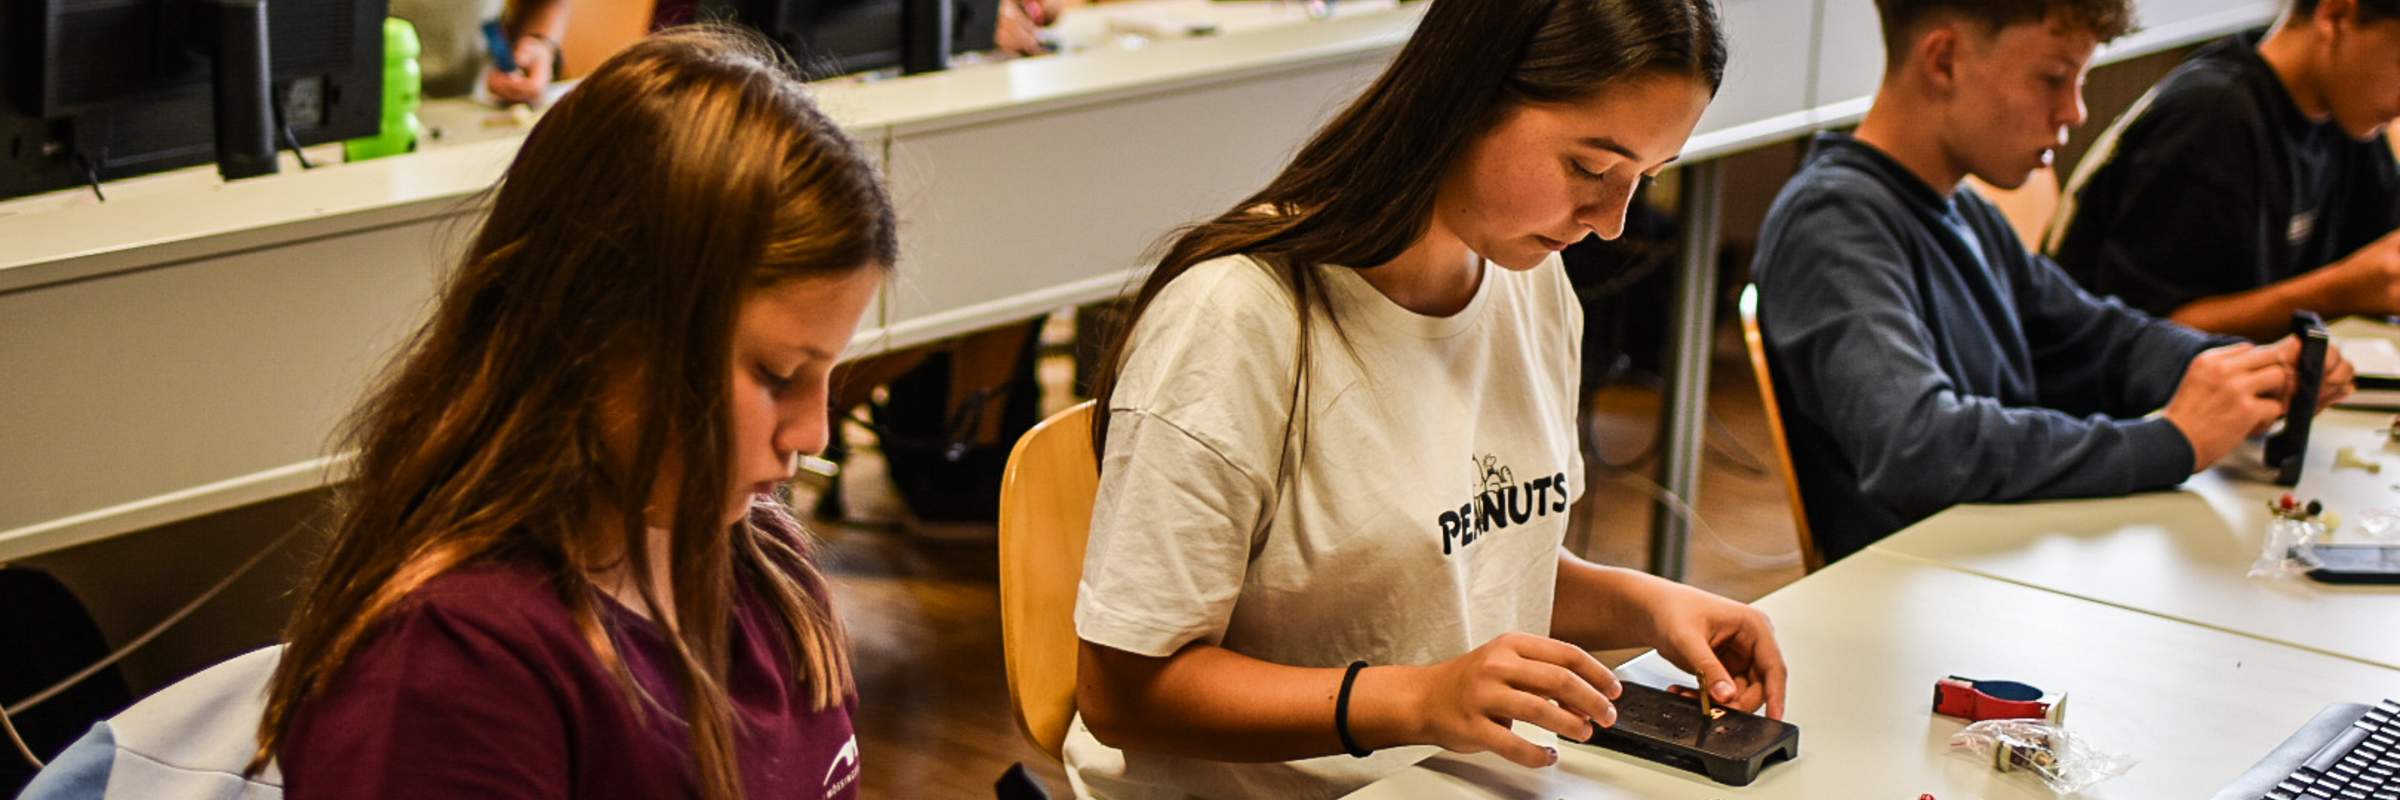
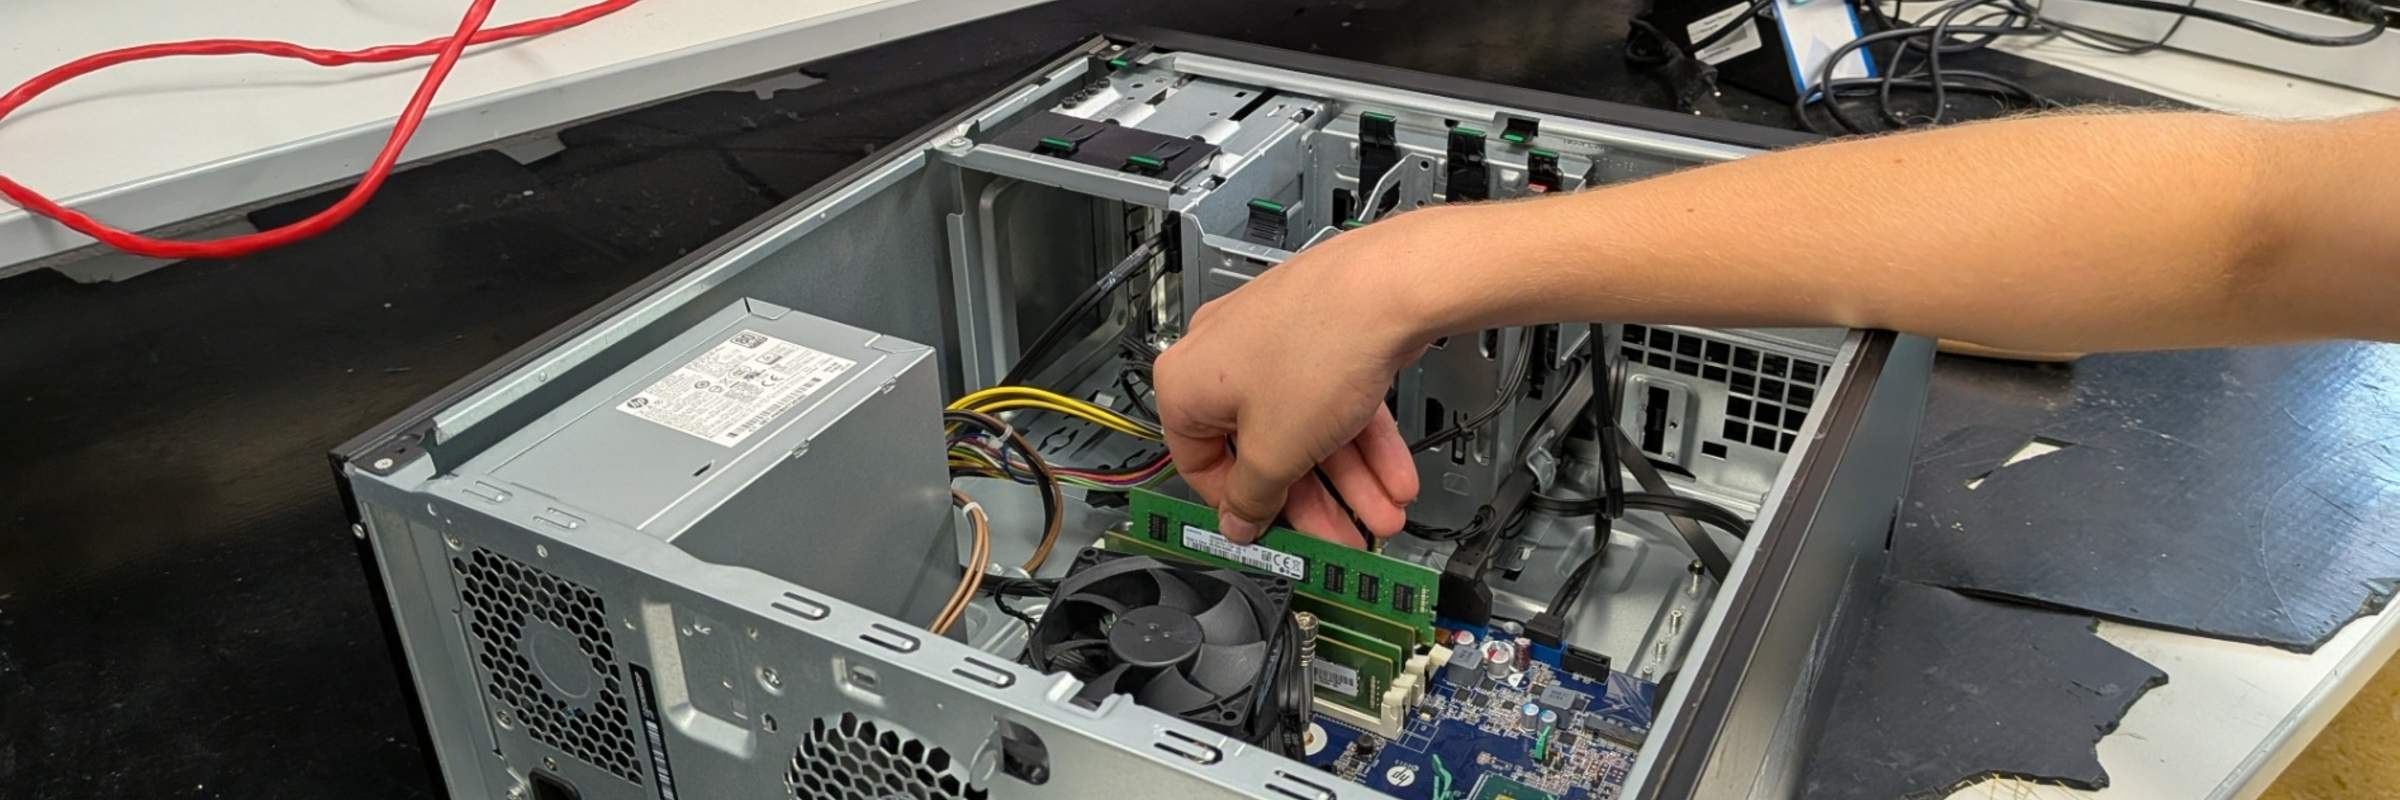

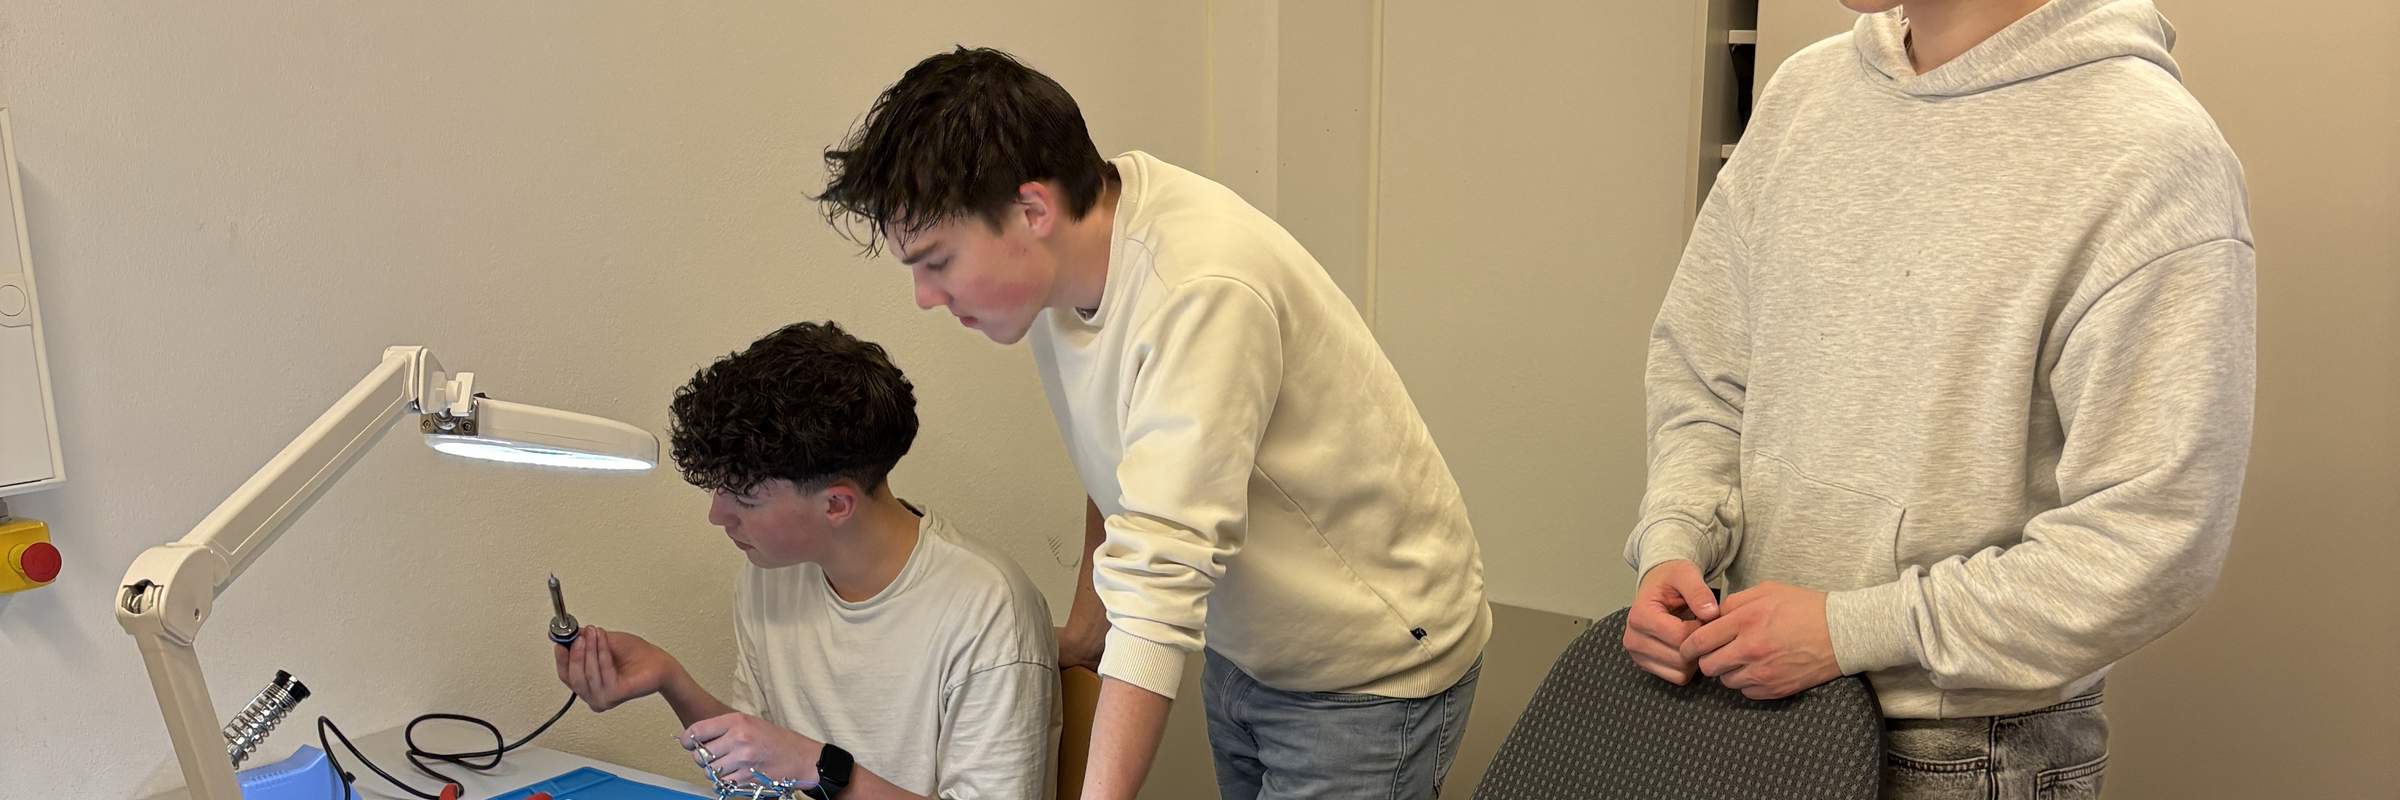
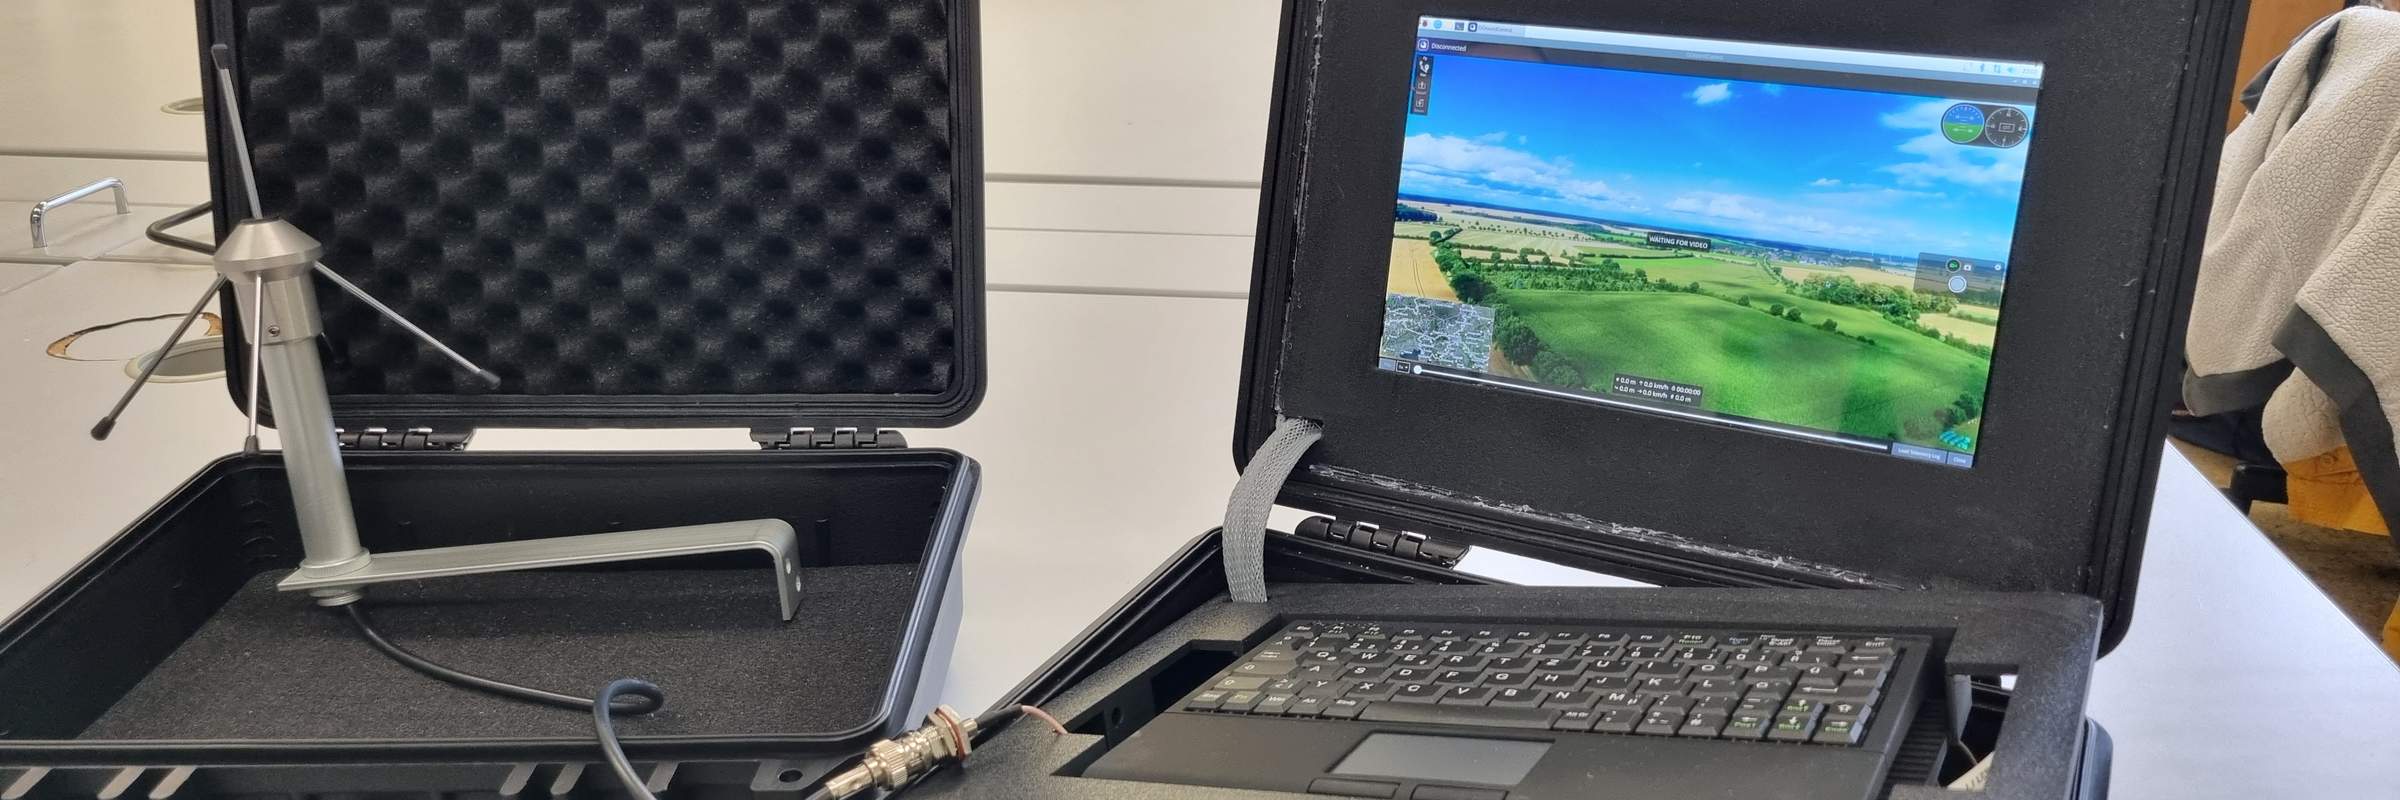



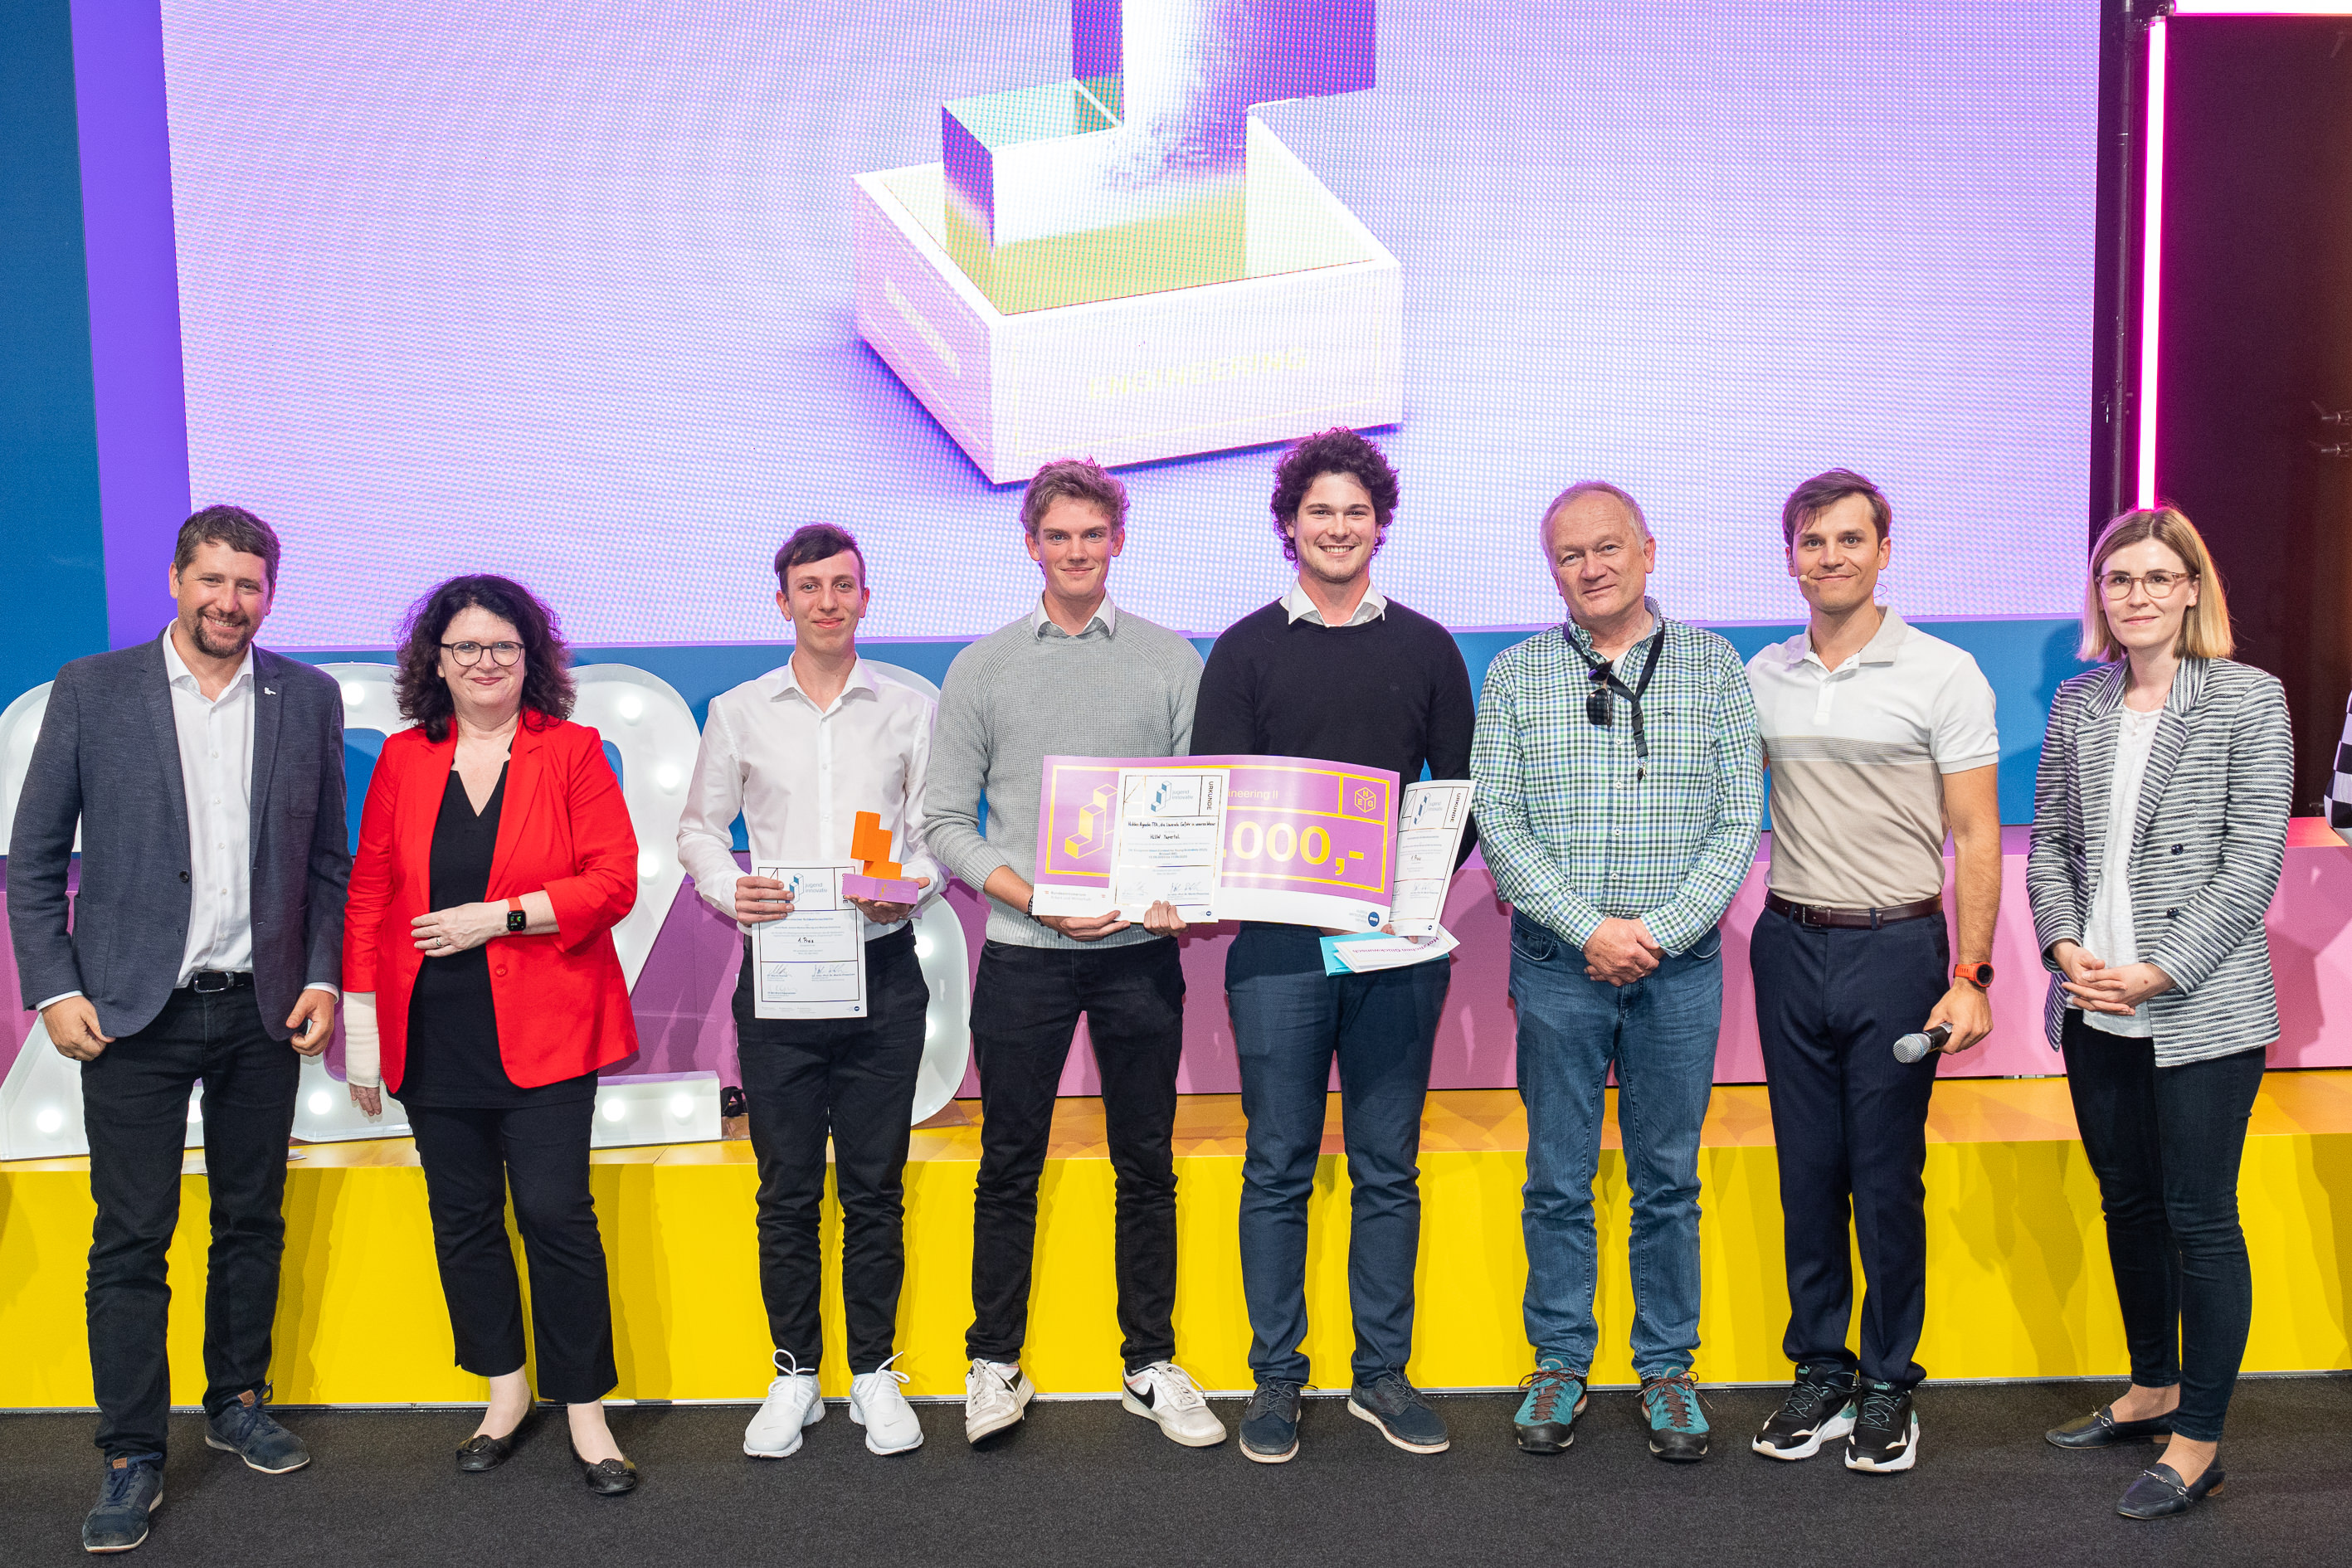
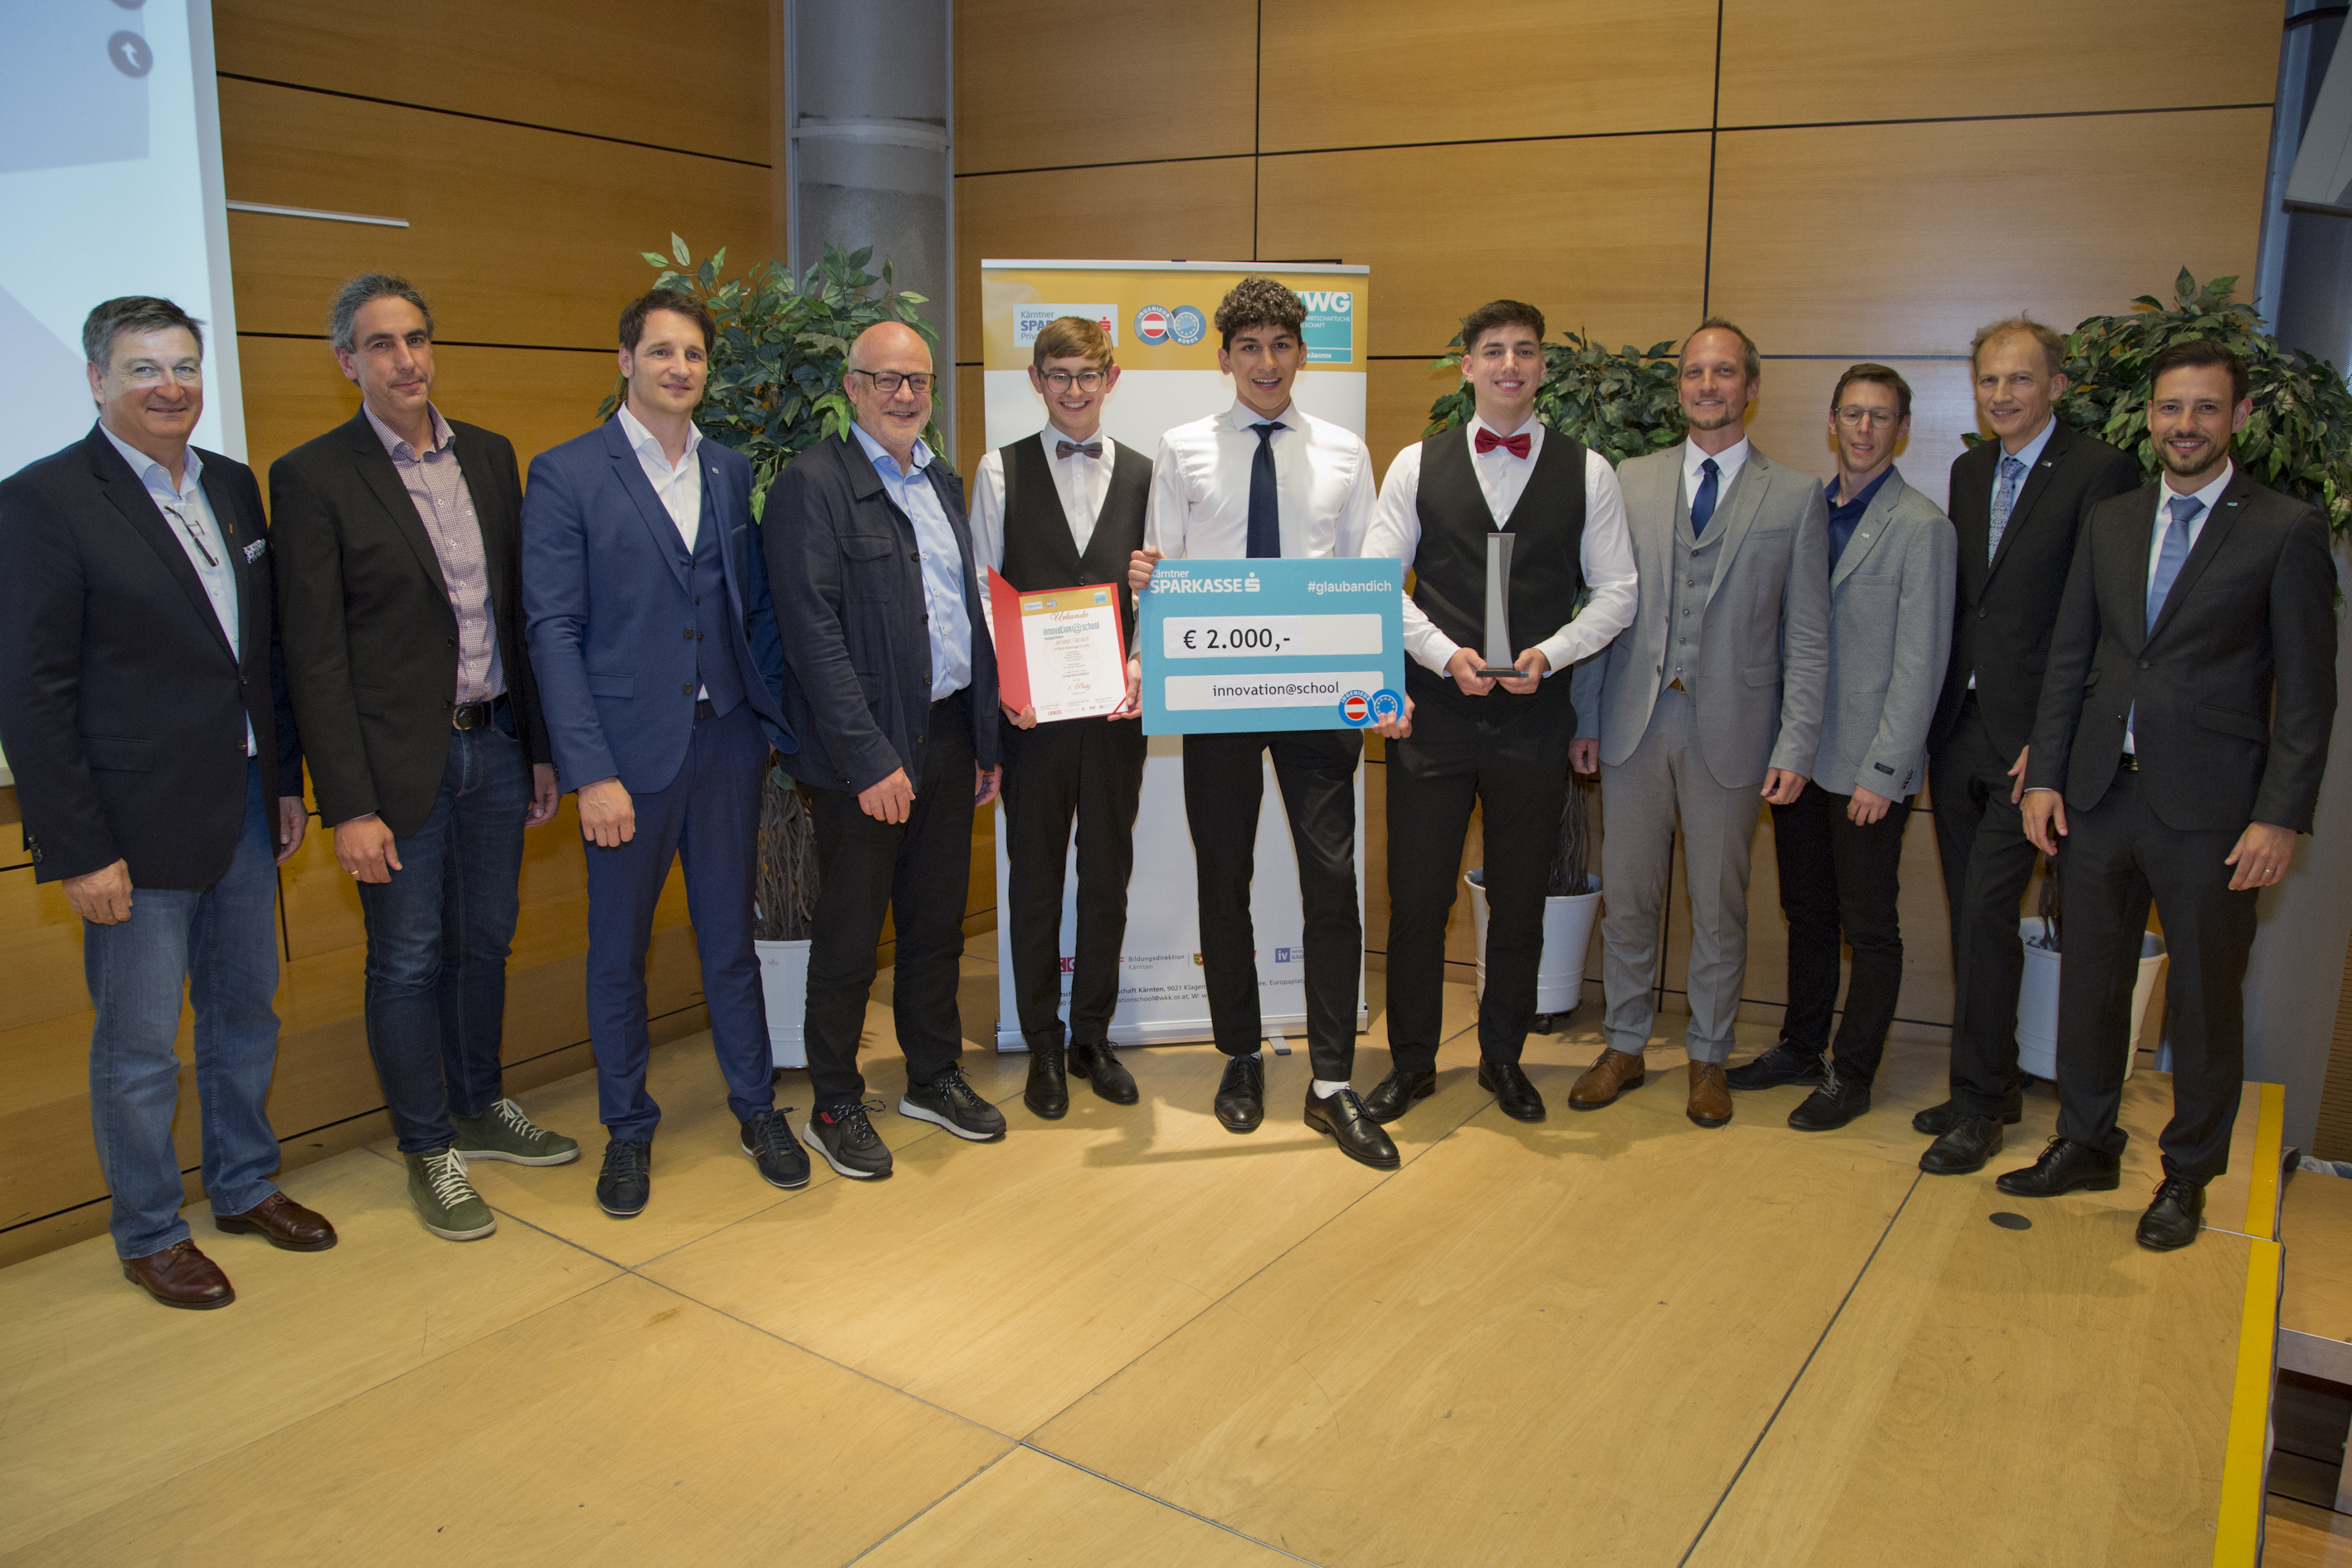
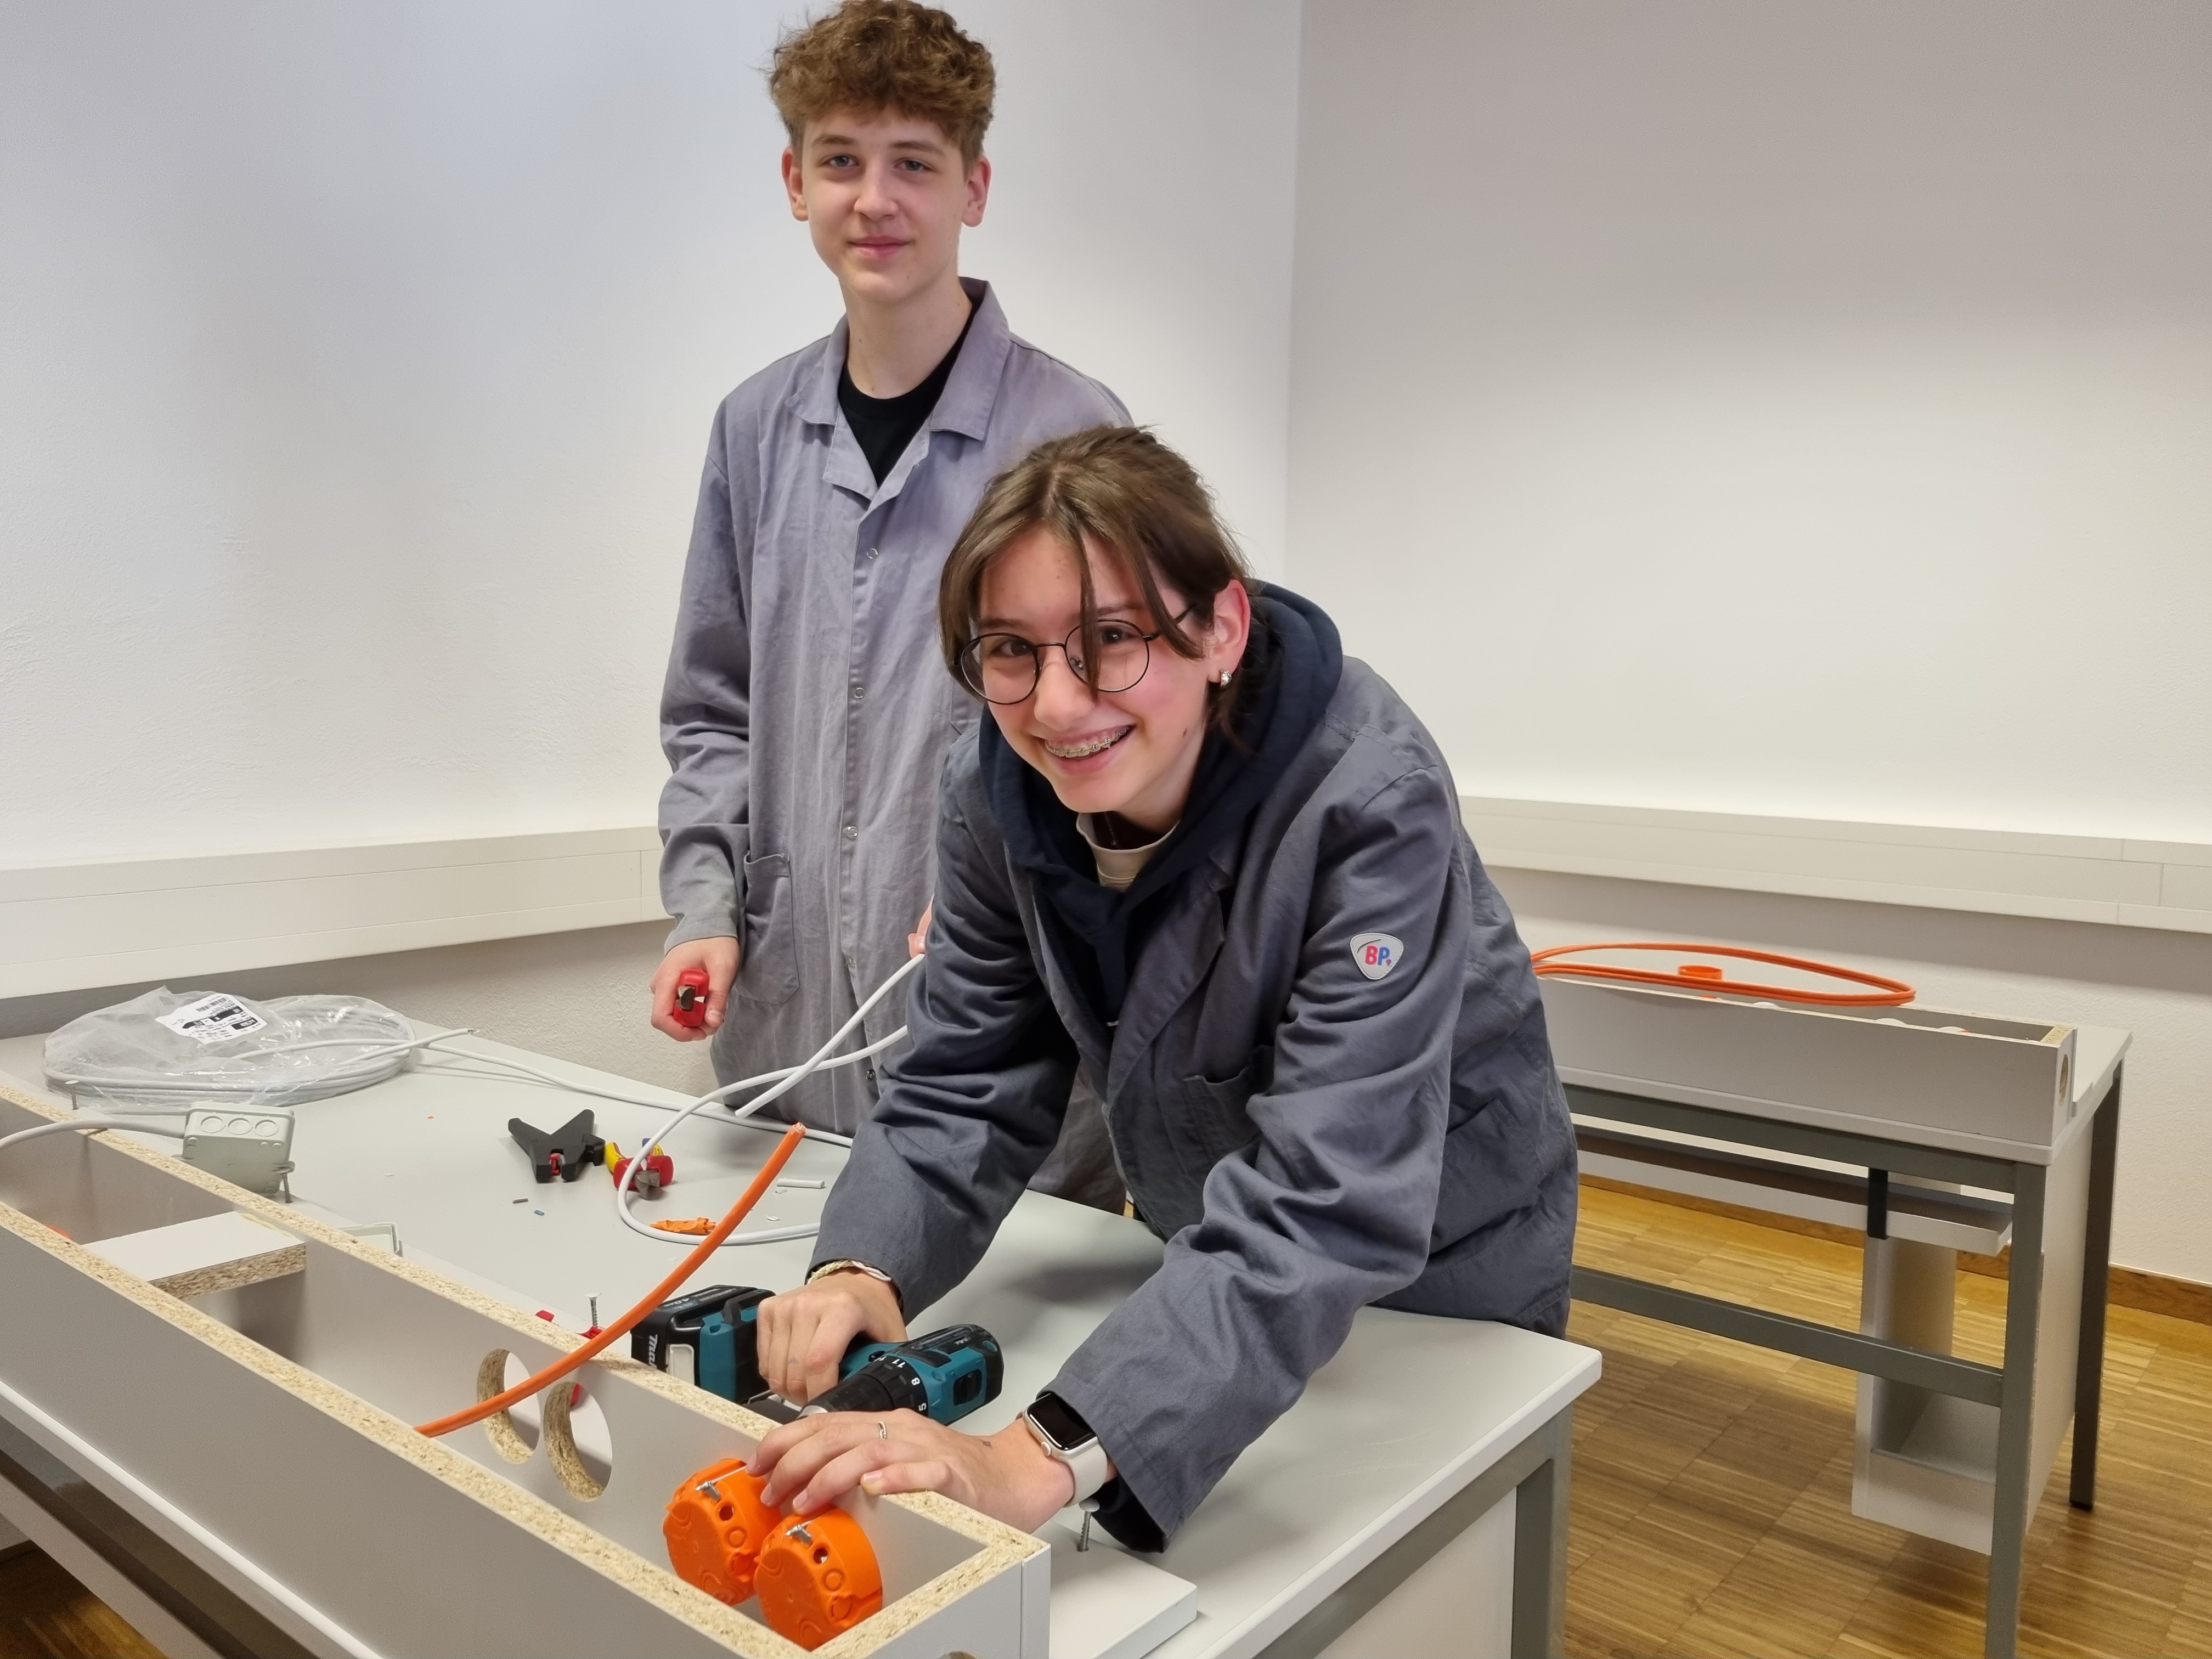

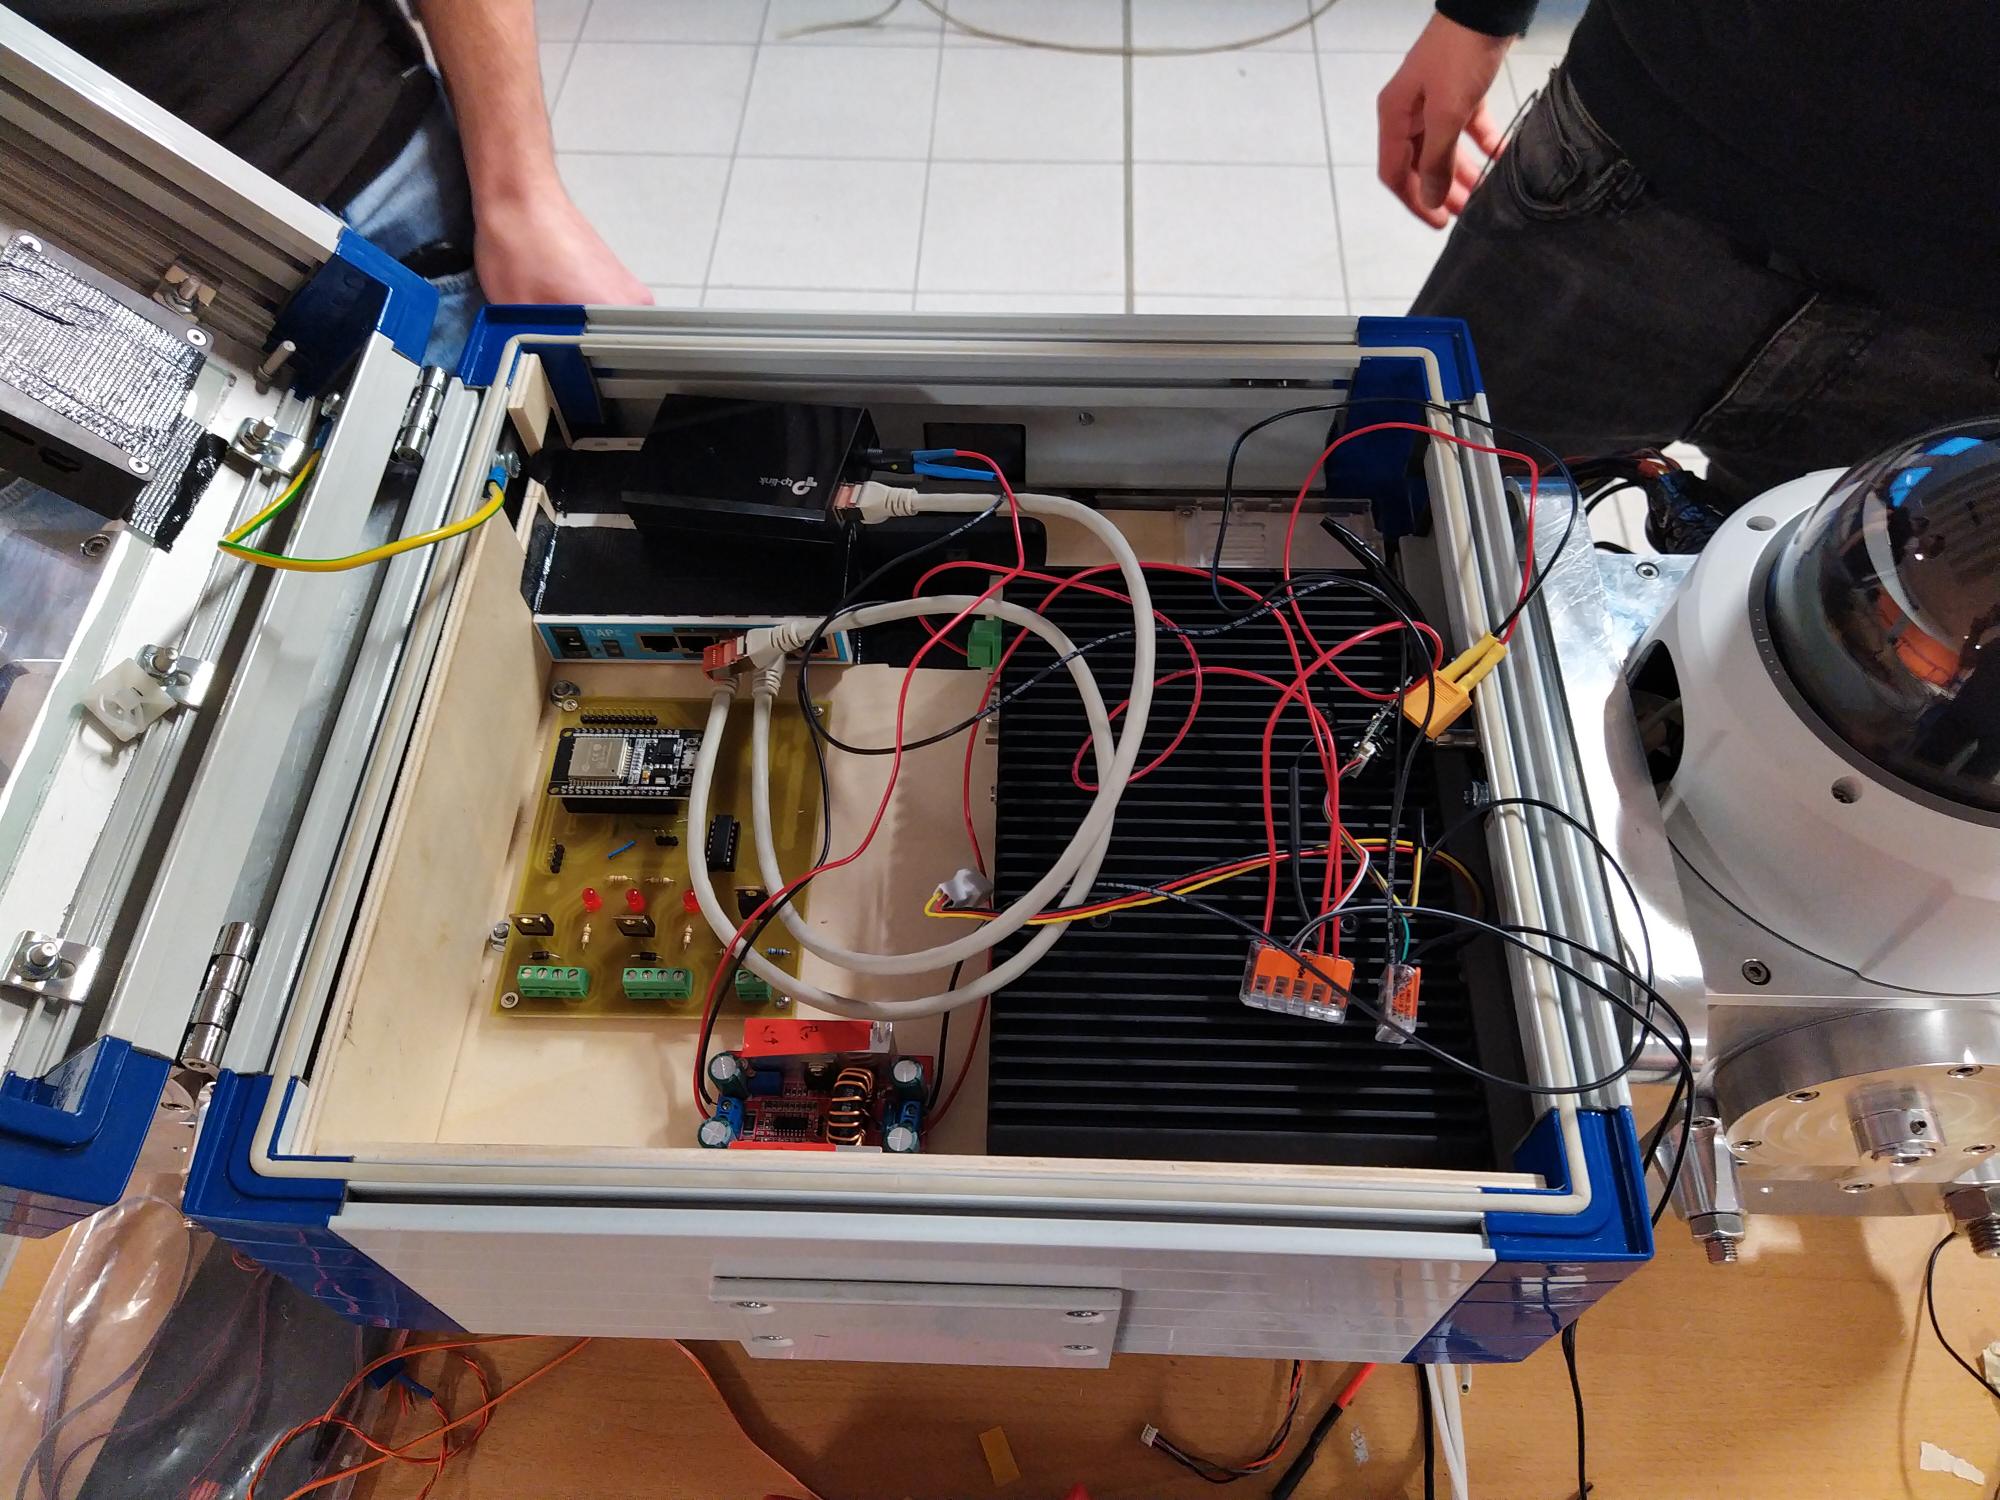



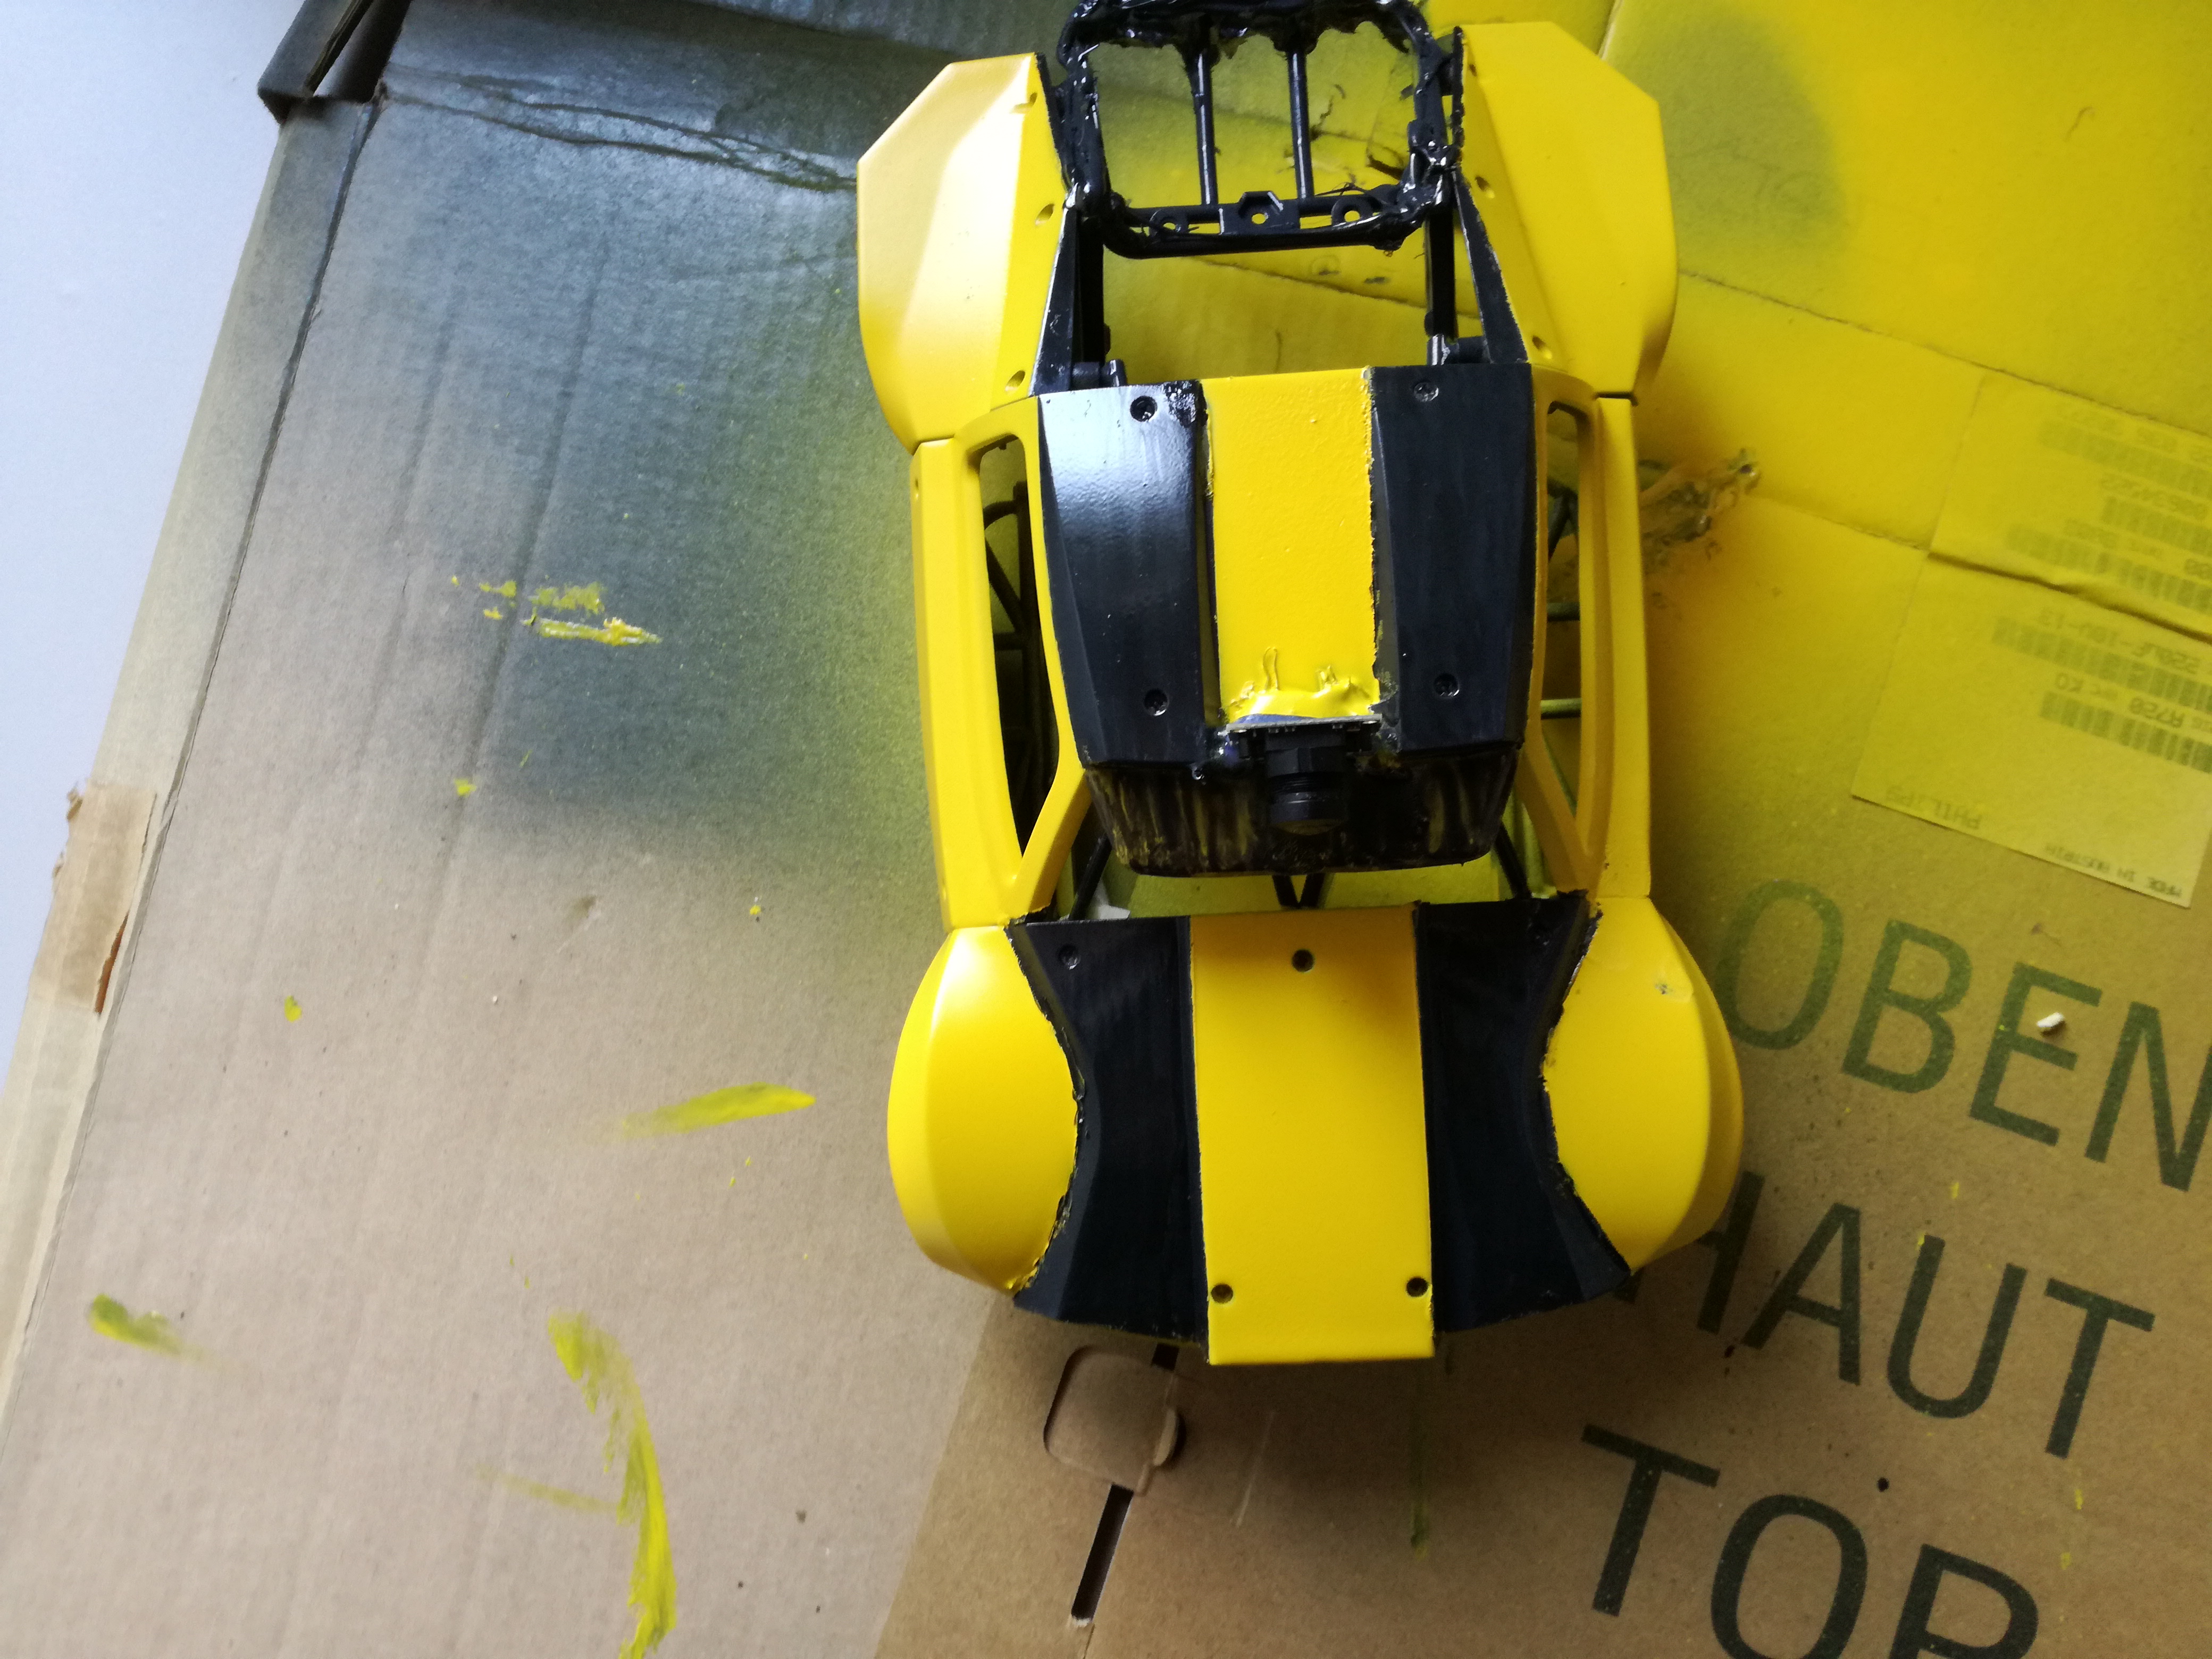


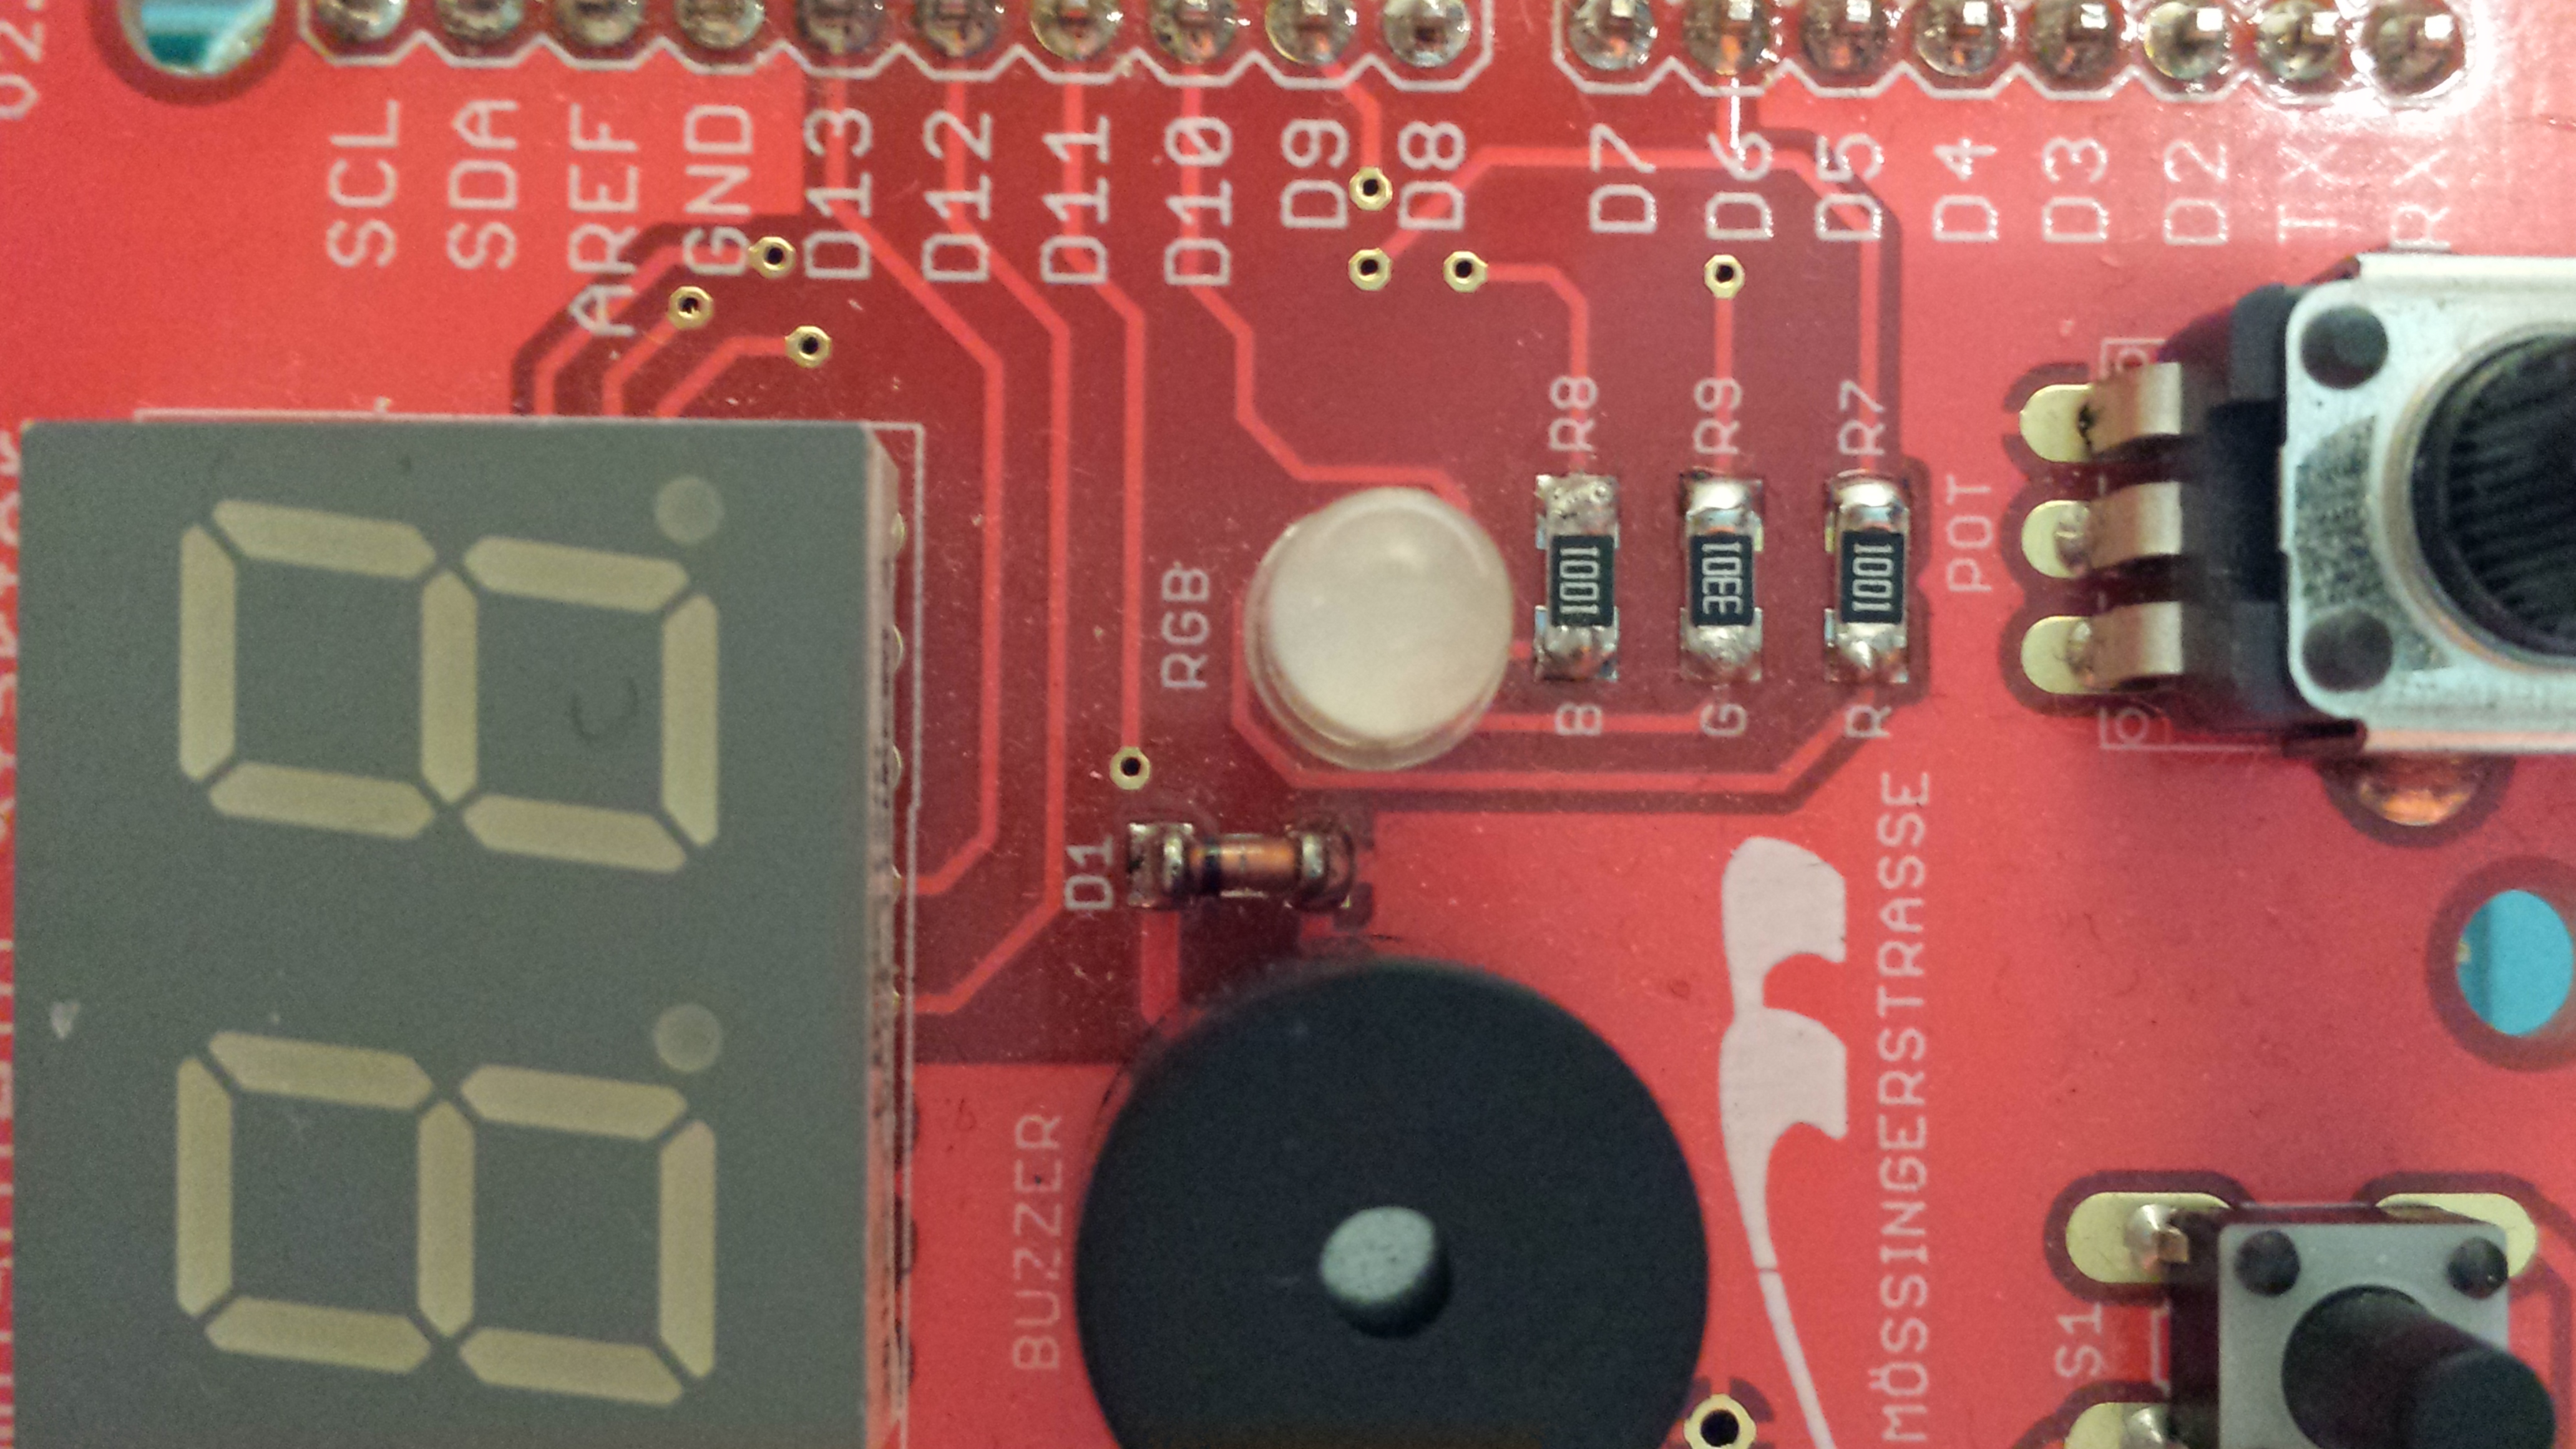


Zu Beginn wurde ein Modellauto so umgebaut, dass die Fernbedienungsbefehle gleichzeitig mit Kamerabildern aufgenommen werden können. Weiters wurde das Auto umgebaut, damit es neben der Fernbedienung auch über den Raspberry Pi gesteuert werden kann. Anschließend konnten wir die ersten Neuronalen Netze trainieren, welche noch nicht so gut funktionierten.
Dies lag einerseits an der Hardware, welche nicht perfekt war, andererseits auch an der Architektur der Netze. Um die Hardwareprobleme zu beheben, haben wir eine Platine produziert. Diese Platine beherbergt alle Hardwarekomponenten vom ESP8266, der H-Brücke bis hin zum Empfänger für die Fernbedienung.
Außerdem haben wir die Architektur der Netzwerke weiterentwickelt und unser Netzwerk mit besseren Trainingsdaten trainiert, wodurch ein erfolgreich fahrendes Auto resultierte. Diese Trainingsdaten wurden auf einer selbst angefertigten Strecke, die aus XPS-Platten besteht, durch manuelles Vorfahren aufgenommen. Es wurde immer ein Bild einem Lenk- und Geschwindigkeitswert zugeordnet.

Die geplanten Ziele wurden erfolgreich umgesetzt. Die Hardware kann jederzeit für weitere Projekte (Versuche) verwendet werden.
Freigegenstand: ProjectBusters
Mitglieder: Tanner Gabriel, Tanner Gilbert, Pichler Alexander, Armbruster Aaron
Betreuer: Guggi Herwig
Die Klassen 3AHET, 3BHET, 3AFET und 4BHEL nahmen heute an der Konferenz Erneuerbare Energie 2026 im Congress Center Villach teil.
mehr
Eine spannende Exkursion führte die Klassen 4CHEL und 4AHEL zur IIT 2026 – International Conference on Ion Implantation and Annealing Technology –…
mehr
Nach den ersten aufregenden Tagen an der HTL Mössingerstraße fuhren alle drei Klassen der Elektronikabteilung gemeinsam nach Hüttau um sich dort bei…
mehr